
Введение
По последним оценкам Международной ассоциации по изучению боли (IASP), около 20% взрослого населения страдает от боли различной этиологии. Некоторые авторы в своих исследованиях сообщают о более 30% страдающих от хронического болевого синдрома (ХБС) [1,2,3]. По прогнозам, глобальное бремя хронической боли будет значительным и будет расти вместе с бременем неинфекционных заболеваний. Например, по данным систематического анализа Global Burden of Disease 2021, опубликованного в журнале The Lancet Rheumatology, в 2020 году во всём мире болью в нижней части спины (БНЧС) страдали около 619 миллионов человек, а к 2050 году ожидается рост до примерно 840–843 миллионов случаев вследствие старения и увеличения численности населения.
Наряду с консервативным лечением в клинической практике активно применяются интервенционные методы в лечение ХБС. Интервенционные методики представляют собой минимально инвазивные процедуры, направленные на диагностику и лечение хронического болевого синдрома. В отличие от системной медикаментозной терапии, они действуют точечно на конкретные анатомические структуры, которые являются потенциальным источником боли. К таким методам относятся блокады нервов с помощью местных анестетиков и стероидов, радиочастотная абляция (РЧА), эпидуральные блоки, различные варианты внутрисуставных и внутримышечных инъекций и нейромодуляция боли. Эти техники особенно эффективны при таких состояниях, как хроническая боль в спине (например, фасеточный синдром, дисфункция КПС), нейропатическая боль, комплексный региональный болевой синдром (КРБС) и другие трудно поддающиеся лечению патологии. Статистика применения этих методов демонстрирует их растущую популярность и эффективность. По данным различных медицинских ассоциаций, ежегодно в мире выполняются миллионы интервенционных процедур. Например, только в США ежегодно проводят миллионы эпидуральных инъекций со стероидами (около 9 млн) и сотни тысяч фасеточных инъекций (блокад медиальных ветвей и пара/интраартикулярных инъекций) с кортикостероидами (около 400 тыс.) [4,5,6].
При этом основная парадигма интервенционного лечения точное попадание инструментов в целевую область или анатомическую единицу. Наиболее распространенным подспорьем в навигации при выполнении различных интервенций являются методы ультразвуковой диагностики и флюороскопии. Многие авторы сообщают о преимуществе ультразвуковой или флюороскопической навигации при выполнении блокад и инъекций перед слепыми методиками, что говорит о смещении понимания о качественном интервенционном лечении в сторону контролируемых манипуляций [7,8,9].
Использование ультразвуковых аппаратов или Сдуг с электроннооптическим преобразователем (ЭОП) сопряжено для врачейинтервенционистов с необходимостью мысленной трансформации двумерных визуальных данных в трёхмерную анатомическую структуру с одновременными манипуляциями инструментарием в реальном пространстве. Данная проблема может быть решена за счёт применения систем дополненной (смешанной) реальности, которые обеспечивают интеграцию компьютерногенерированных 2D или 3D-изображений в поле зрения оператора, накладывая их на физическое окружение.
Дефиниции
Дополненная реальность (AR) — это технология, которая накладывает цифровые объекты (изображения, звук, видео, 3D-модели) на реальный мир, дополняя его. Пользователь продолжает видеть свое естественное окружение, но с добавленными в него компьютерными элементами.
Смешанная реальность (MR) — это следующая ступень эволюции после AR, где цифровые и реальные объекты не просто соседствуют, а взаимодействуют друг с другом в реальном времени. Виртуальные объекты ведут себя как часть реального мира: они могут заслоняться реальными предметами, реагировать на них, а пользователь может взаимодействовать с ними естественными жестами.
Не стоит путать AR и MR с виртуальной реальностью (virtual reality, VR), поскольку в VR пользователь полностью погружается в сгенерированную компьютером среду, не обладая возможностью наблюдать окружающее его физически существующее пространство, ощущать и осязать его.
Для упрощенного понимания, если опуститься до простых метафор, то AR — это своего рода цифровой стикер с какойлибо необходимой информацией, наклеенный на окно, а MR-цифровой объект, допустим кот, который сидит на вашем реальном стуле и следит за вашей реальной рукой.
Последнее время грань между AR и MR постепенно стирается, и термин "MR" часто используется как обобщающий для всего спектра технологий между полностью реальным и полностью виртуальным миром. В дальнейшем мы также будем употреблять преимущественно термин "MR"
Краткая история развития и применения MR систем
Истоки технологий дополненной реальности принято отсчитывать задолго до появления современных компьютеров. Концептуальные прообразы AR прослеживаются в оптических экспериментах Филиппо Брунеллески (1413 г.), когда совмещение реального вида объекта с нарисованным изображением через зеркало с отверстием предвосхитило базовый принцип технологии.
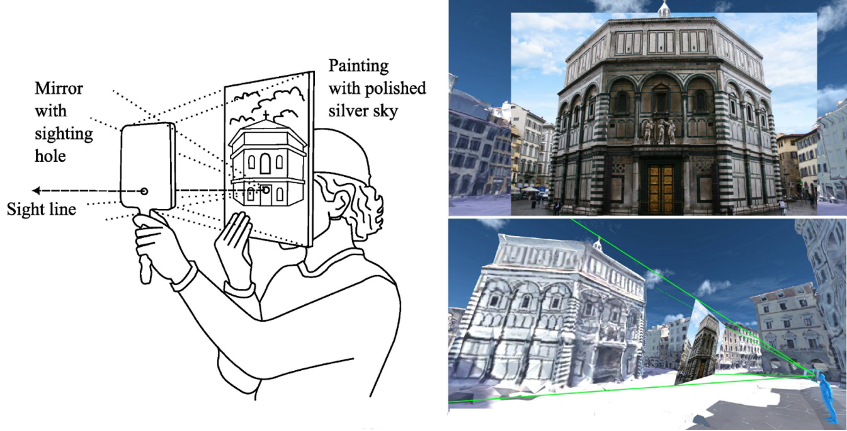
Рис 1. Схема перспективы Филиппо Брунеллески
В 1935 г. писательфантаст Стенли Вейнбаум описал «Очки Пигмалиона» – устройство, дополняющее восприятие виртуальными образами. В 1938 г. австрийский математик Гуго Штайнгауз реализовал оптикорентгеновскую систему, проецировавшую скрытый объект (пулю) в реальное пространство через зеркала, – ранний функциональный прообраз AR. В 1962 г. режиссёр Мортон Хейлиг создал Sensorama – иммерсивный мультимодальный аппарат, имитировавший ветер, запахи и вибрацию: первый опыт «погружения» зрителя в синтетическую среду.

Рис 2. Sensorama режиссера Мортана Хейлинга
Переломным стал 1968 г., когда Айван Сазерленд представил HMD «Дамоклов меч» (The Sword of Damocles) – дисплей с механическим отслеживанием положения головы, накладывавший аналоговые линейные чертежи на поле зрения пользователя [10]. Устройство стало отправной точкой для всей последующей эволюции AR/VRсистем.

Рис 3. Прототип современных очков дополненной реальности Айвана Сазерленда
В 1990 г. исследователь Boeing Том Кодел предложил термин «дополненная реальность»; в 1994 г. Пол Милграм и Фумио Кисино ввели понятие «смешанная реальность» и концепцию континуума виртуальности – непрерывной шкалы между полностью реальным и полностью виртуальным пространством.
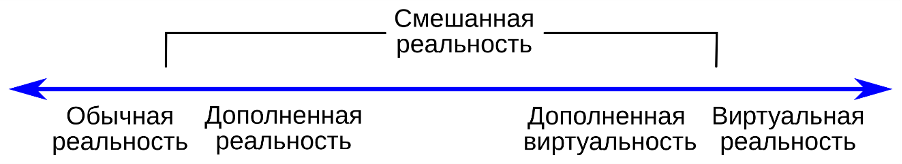
Рис 4. Континуум виртуальности, предложенный Полом Милгромом и Фумио Кисино
В медицине AR-технологии впервые были применены в середине 1980х гг.: была создана модификация нейрохирургического монокулярного операционного микроскопа, интегрирующая изображения КТ в окуляр [11]. В начале 1990х гг. в Университете Северной Каролины разработали video seethrough HMD для наложения ультразвуковых данных на вид пациента через видеокамеры шлема; Bajura и Fuchs (1992–1994) описали успешную визуализацию плода и внутренних органов в реальном времени с совмещением ультразвуковых 3Dданных и видеоряда с HMDкамеры [12, 13]. С конца 1980х гг. прогресс MRтехнологий в хирургии, алгологии, психотерапии, реабилитации и медицинском образовании носит непрерывный характер.
Применение MR технологий в интервенционном лечение боли
Технологии MR находят применение в современной хирургии боли, в частности при проведении малоинвазивных чрезкожных манипуляций. в последние годы появился ряд исследований, демонстрирующих эффективность MRнавигации при различных типах интервенционных вмешательств.
Александр Рау и коллеги оценили точность пункции овального окна с использованием дополненной реальности (AR) на фантоме черепа с имитацией мягкотканных структур лица. Была создана оптимальная траектория к овальному отверстию и загружена на AR-гарнитуру. Два нейрохирурга и два нейрорадиолога выполнили по 8 пункций: одну серию под AR-контролем, другую – по стандартным анатомическим ориентирам. Для AR-пункций голограмма канюли вручную совмещалась с фантомом. Точность оценивали по евклидову расстоянию до целевой точки и латеральному отклонению траектории на ее уровне. Успешная канюляция под AR-контролем достигнута в 90,6% случаев против 18,8% при использовании ориентиров. Евклидово расстояние и латеральное отклонение были достоверно ниже при применении AR (P < 0,01). [14]

Рис.5 А. Экспериментальная установка B. Реконструкция положений игл (n = 64) на постпроцедурной компьютерной томографии, оранжевые траектории, выполненные традиционно с использованием ориентиров, синие траектории с использованием AR-наведения.
Е. К. Jun применил программноаппаратный комплекс с навигацией на основе дополненной реальности, разработанный в рамках пятилетней корейской государственной программы по конвергенции ИИ, биоробототехники и медицины при содружестве медицинских и технических учебных заведений Южной Кореи, для оценки эффективности данной системы при трансфораминальной эпидуральной инъекции. Навигационная AR-система включала в себя 3 компонента: ПО для планирования и навигации в виртуальной реальности (VR), систему отслеживания пациентов и инструментов на основе трёх оптических трекеров и HMD (Hololens2, Microsoft, США) с соответствующим ПО для AR-навигации. Посредством беспроводной локальной сети с помощью системы отслеживания в реальном времени на головном дисплее визуализировались КТизображения позвоночника и траектория иглы на фантоме туловища человека с имитацией дыхательных движений. На уровнях от L1/L2 до L5/S1 пункция выполнялась: на левой стороне фантома — с применением AR-системы, на правой — традиционным методом. В экспериментальной группе продолжительность процедуры оказалась примерно в три раза короче, а количество необходимых рентгенограмм — меньше, чем в контрольной. При этом расстояние от кончика иглы до цели в проекции не показало значимых различий между группами (AR-группа: 1,7 ± 2,3 мм, контрольная группа: 3,2 ± 2,8 мм, p = 0,067) [15]
Auloge и соавт. в 2020 г. провели пилотное рандомизированное клиническое исследование, сравнив точность установки иглы при чрескожной вертебропластике под AR-навигацией с ИИкомпонентом и под рентгеноскопическим контролем. Точность оказалась сопоставимой (отклонение 1,68 ± 0,75 мм против 1,86 ± 0,75 мм; p = 0,067), а лучевая нагрузка на пациента и оператора в AR-группе — значительно ниже [16]. Agten и соавт. первыми показали выполнимость AR-навигации при инъекциях в дугоотростчатые суставы поясничного отдела на трупных образцах с HoloLens; точность позиционирования иглы сопоставима с КТ-навигацией [17]. Gibby и соавт. с предварительно загруженными КТ-данными на HoloLens получили среднее отклонение от запланированной траектории менее 2 мм [18].
Jang и соавт. в 2024 г. рандомизировали 28 пациентов на группы рентгенологического контроля (Сдуга с ЭОП) и AR-навигации при трансфораминальных эпидуральных инъекциях. В AR-группе время от введения иглы до целевой точки оказалось более чем вдвое короче (58,6 ± 33,3 против 124,9 ± 41,1 с; p < 0,001), а количество рентгенограмм — в 2,3 раза меньше (3,8 ± 2,0 против 8,9 ± 3,9; p < 0,001). Осложнений не зафиксировано ни в одной группе [25].
MR-технологии находят применение и при имплантации систем для нейростимуляции. Carl и соавт. описали опыт использования AR-навигации на базе операционного микроскопа при стереотаксических спинальных вмешательствах, включая установку электродов для стимуляции спинного мозга [19]. Совмещение предоперационных данных МРТ с интраоперационным изображением позволяет более точно планировать траекторию введения электродов, что особенно ценно при установке электродов на ганглии задних корешков (DRG-стимуляция) и при ревизионных вмешательствах.
Помимо упомянутого выше исследования Rau и соавт., в литературе появляются сообщения о применении MR-навигации при манипуляциях в краниофациальной области, в частности, при чрескожной радиочастотной абляции гассерова узла у пациентов с тригеминальной невралгией. Авторы отмечают, что визуализация костных ориентиров основания черепа и сосудистых структур в режиме голографической проекции существенно облегчает планирование траектории и снижает риск повреждения внутренней сонной артерии [20].
В систематических обзорах последних лет показано, что AR/VR-симуляторы сокращают кривую обучения интервенционным методикам, повышают точность выполнения процедур на этапе освоения и улучшают понимание трёхмерной анатомии [21]. Это особенно актуально для процедур с высокой технической сложностью — таких как блокады крылонёбного ганглия, чревного сплетения, симпатических ганглиев пограничного ствола. Сравнительная характеристика ключевых исследований представлена в Таблице 1.
Собственный клинический опыт
С 2024 г. в клинике АО «К+31» используется навигационная платформа Medgital на базе очков смешанной реальности Microsoft HoloLens 2. На основе предоперационных данных КТ и МРТ-система строит персонализированные трёхмерные модели целевых анатомических структур (позвоночник, крестец, крестцовоподвздошные сочленения, основание черепа) и проецирует их на тело пациента в операционной. Совмещение виртуальной модели с реальным пациентом выполняется по поверхностным анатомическим ориентирам с маркерной регистрацией.
Предварительный опыт включает 4 процедуры радиочастотной абляции: 2 на крестцовоподвздошных сочленениях и 2 на фасеточных суставах поясничного отдела позвоночника. Во всех случаях достигнут удовлетворительный клинический эффект. Субъективно можно отметить отмечают снижение когнитивной нагрузки при сопоставлении двумерных изображений с реальной анатомией и сокращение числа контрольных рентгенограмм по мере освоения системы. AR-навигация оказалась особенно востребованной у пациентов с изменённой анатомией (выраженные дегенеративные изменения, состояния после операций), когда стандартные рентгенологические ориентиры малоинформативны, — аналогичное наблюдение приводят Siddarthan и соавт. в серии случаев VR-ассистированного планирования у пациентов со сложной онкологической и постоперационной анатомией [27].
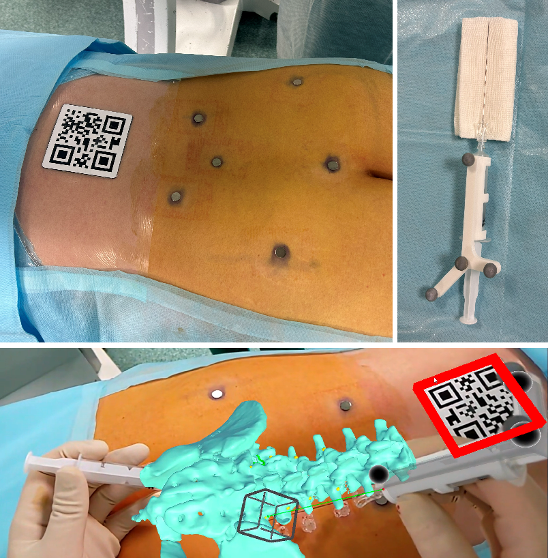
Рис.6 А. Поле доступа с навигационными метками. Б. Шприц с иглой с насадкой для пространственного позиционирования инструмента. B. Интраоперационное наложение 3D модели позвоночника пациента на тело пациента – вид из AR-очков.
Ограничения и проблемы технологий MR в интервенционной алгологии
Применение MRнавигации в клинической практике сопряжено с рядом нерешённых проблем.
Точность регистрации. Центральная нерешённая задача — точное совмещение голографической модели с реальной анатомией пациента. Маркерная регистрация требует временных затрат на установку и калибровку реперных точек, а безмаркерные методы (на основе распознавания поверхности тела) пока уступают в точности. Дополнительную сложность представляют дыхательные движения и смещения мягких тканей, особенно при вмешательствах в области грудного и поясничного отдела позвоночника [16, 23].
Эргономические аспекты. Современные HMDустройства, включая HoloLens 2, обладают значительным весом (около 566 г), что может вызывать утомление оператора при длительных процедурах. Ограниченное поле зрения голографического дисплея (около 52° по диагонали для HoloLens 2) также является фактором, снижающим иммерсивность восприятия [22].
Стоимость и доступность. Высокая стоимость аппаратнопрограммных комплексов и необходимость интеграции с существующей радиологической инфраструктурой ограничивают широкое внедрение AR-технологий, особенно в учреждениях с ограниченным финансированием.
Кривая обучения и стандартизация. Отсутствие унифицированных протоколов применения AR-навигации, стандартов обучения и сертификации специалистов затрудняет сравнение результатов между различными центрами и платформами. Регуляторная база использования AR-устройств в клинической практике находится в стадии формирования [23].
Валидация в крупных клинических исследованиях. Большинство опубликованных работ — пилотные исследования, серии наблюдений или эксперименты на фантомах и трупном материале. Многоцентровых рандомизированных исследований с достаточной мощностью, оценивающих долгосрочные клинические исходы, пока недостаточно [23,24].
Перспективы развития
Cho и соавт. в нарративном обзоре 2025 г. (13 исследований, Regional Anesthesia and Pain Medicine) определили принцип, разграничивающий процедуры, пригодные для полноценной XR-навигации, от тех, где XR лишь дополняет традиционные методы: решающее условие — возможность однократной регистрации предоперационного изображения без повторной визуализации по ходу манипуляции. Именно там, где это условие выполнено, XR-системы способны полностью заменить рентгеновский контроль [26].
Дальнейшее развитие MR-навигации в интервенционной алгологии будет определяться несколькими направлениями. Интеграция систем искусственного интеллекта позволит автоматизировать процесс сегментации анатомических структур, планирование оптимальных траекторий и распознавание тканей в режиме реального времени [24]. Развитие безмаркерной регистрации на основе компьютерного зрения и алгоритмов глубокого обучения существенно упростит и ускорит рабочий процесс. Появление новых поколений лёгких очков смешанной реальности расширит эргономические возможности и сделает технологию более доступной. Перспективным представляется внедрение тактильной обратной связи (haptic feedback), интеграция с роботизированными системами для полуавтоматического введения инструментов, а также использование облачных платформ и сетей 5G для удалённого ассистирования и наставничества (telementoring) опытными специалистами [21,24].
В образовательной сфере MR-симуляторы способны кардинально изменить подход к подготовке специалистов по интервенционному лечению боли, обеспечивая безопасную отработку процедур до начала работы с пациентами и непрерывное совершенствование навыков на протяжении всей профессиональной карьеры [21].
Заключение
MR-навигация — один из наиболее перспективных инструментов в интервенционном лечении хронического болевого синдрома. Накопленные данные показывают, что по точности позиционирования инструмента она сопоставима с УЗИ и рентгеннавигацией при ощутимом снижении лучевой нагрузки и меньших когнитивных усилиях оператора при работе с трёхмерной анатомией. Интеграция предоперационных данных КТ и МРТ с интраоперационным изображением расширяет возможности планирования, а иммерсивная симуляция меняет подход к подготовке специалистов. Технические ограничения — прежде всего точность регистрации и эргономика HMD — пока сдерживают широкое внедрение, однако темпы развития технологии и накопление рандомизированных данных дают основание ожидать перехода MR-навигации из пилотных проектов в рутинную практику в ближайшие годы.